De la teoría a la simulación: Transformando la educación en ingeniería mediante aprendizaje activo
From theory to simulation: Transforming engineering education through active learning
Luis Ángel Domínguez Ruiz1
1Centro Regional de Formación Docente e Investigación Educativa (CREDOMEX), luisangeldr@gmail.com, http://orcid.org/0009-0000-6224-3364, México
|
Información del Artículo |
|
RESUMEN |
|
|
Trazabilidad: Recibido 28-07-2026 Revisado 18-08-2026 Aceptado 15-10-2026
|
|
El presente trabajo tiene como principal objetivo evaluar si la secuencia didáctica propuesta basada en un enfoque de aprendizaje activo con la aplicación de la herramienta de simulación 3D desarrollada, permite a los estudiantes de nivel superior tener una mejor comprensión y aplicación de los conceptos claves abordados en un curso de Robótica Industrial. Se presenta los resultados de comparar dos métodos de enseñanza. En el primero, método tradicional, el profesor realiza explicaciones orales para enseñar conceptos teóricos y resolver ejercicios (grupo de control). En el segundo método, el profesor utiliza el método tradicional y se integran una secuencia de actividades que utilizan el enfoque de aprendizaje basado en problemas y aprendizaje colaborativo con apoyo de la herramienta de simulación 3D, que permite al estudiante visualiza el modelo virtual del robot bajo estudio e interaccionar con los conceptos relacionados al tema de la cinemática directa (grupo de estudio). Los resultados demuestran que el desempeño de los estudiantes del grupo de estudio es significativamente mejor con respecto a los estudiantes del grupo de control. |
|
|
Palabras Clave: Aprendizaje activo Aprendizaje colaborativo Robótica Cinemática directa |
|||
|
|
|||
|
Keywords: Active learning Collaborative learning Robotics Direct kinematics |
|
ABSTRACT The present work has as main objective to evaluate if the proposed didactic sequence based on an active learning approach with the application of the developed 3D simulation tool, allows higher level students to have a better understanding and application of the key concepts addressed in an Industrial Robotics course. The results of comparing two teaching methods are presented. In the first, traditional method, the teacher makes oral explanations to teach theoretical concepts and solve exercises (control group). In the second method, the teacher uses the traditional method and integrates a sequence of activities that use the problem-based learning approach and collaborative learning with the support of the 3D simulation tool, which allows the student to visualize the virtual model of the robot under study and interact with the concepts related to the topic of direct kinematics (study group). The results show that the performance of the students in the study group is significantly better than that of the students in the control group.
|
||
|
||||
INTRODUCCIÓN
En los últimos años existe un interés creciente en las universidades por el desarrollo de métodos de enseñanza que permitan apoyar el aprendizaje significativo y la integración del conocimiento. La educación superior ha sido menos susceptible al cambio y todavía se caracteriza en gran medida por un enfoque tradicional basado en conferencias, prácticas de laboratorio guiadas y pruebas de fin de curso. En particular, la educación de las ingenierías originalmente solía tener vínculos muy estrechos con la práctica de la ingeniería como tal, y gradualmente su educación comenzó a basarse más en la teoría adoptando el enfoque tradicional. La construcción del conocimiento difícilmente se presenta con la suficiente frecuencia en un ambiente de aprendizaje tradicional centrado en el docente, más aún, una pedagogía tradicional pobremente concebida podría generar un problema importante al motivar a los estudiantes a adoptar un aprendizaje superficial en lugar de más profundo.
La teoría de aprendizaje del constructivismo ha ayudado a cambiar el énfasis en los sistemas educativos formales de un enfoque centrado en el maestro a diversas formas de aprendizaje centrado en el estudiante que ha fomentado el desarrollo de una serie de modelos como el enfoque de aprendizaje activo (Christie y De Graaff, 2017) . El aprendizaje activo a menudo va de la mano con las ideas constructivistas y fue inicialmente promovido por Dewey (1938), poniendo menos énfasis en la transmisión de información y más en el desarrollo de las habilidades de los estudiantes, colocando al alumno en el centro del escenario mientras el maestro se convierte en una guía a su lado. Los entornos de aprendizaje activo fomentan que los estudiantes participen en la resolución de problemas o proyectos, compartan ideas, den retroalimentación y se enseñen unos a otros (De Graaff y Christensen, 2004).
El aprendizaje activo se considera muy recomendable para aquellas áreas de estudio en las que el desarrollo de habilidades del pensamiento de orden superior resulta esencial, como es el caso de la ingeniería. El objetivo principal de las actividades desarrolladas es dar la oportunidad a los estudiantes de tener reflexiones profundas sobre los temas que se enseñan y también de interactuar con los compañeros de clase, permitiendo mejorar el proceso de aprendizaje y apoyar en el desarrollo de competencias importantes como el trabajo en equipo y las habilidades interpersonales. Diferentes autores afirmar que los métodos de aprendizaje activo como el aprendizaje basado en problemas y el aprendizaje organizado por proyectos son métodos naturales para la educación en ingeniería, porque estos métodos se alinean perfectamente muy bien con su práctica (Lacuesta, Palacios y Fernández, 2009).
Por otro lado, los grandes avances tecnológicos de los últimos años en el sector de las tecnologías de la información y las comunicaciones (TIC) han apoyado el aprendizaje significativo. Utilizada correctamente la tecnología educativa fomenta el conocimiento y las representaciones de conceptos que pueden adaptarse a una variedad de estilos de aprendizaje, a través de la presentación de imágenes espaciales y dinámicas, que retratan relaciones entre conceptos complejos. Tales avances permiten a los estudiantes de ingeniería interactuar con procesos y métodos de manera vivida. Esto les ofrece una mejor comprensión de las partes y la funcionalidad de un sistema dado, lo que les permite tener una mejor adquisición y comprensión del conocimiento (Walters, Potetz y Fedesco, 2017).
El uso de las tecnologías de la información y comunicación de manera efectiva y la combinación de varios elementos como la planificación de los objetivos de aprendizaje, involucrar a los participantes y crear una infraestructura efectiva son las bases del enfoque de aprendizaje activo. De estos, el primero tal vez podría considerarse uno de los factores más significativos en la transformación de la forma tradicional del aprendizaje particularmente en la educación de la ingeniería.
Existen en la literatura científica diferentes estudios donde se ha evaluado que un ambiente de aprendizaje altamente colaborativo, rico en tecnología y basado en actividades a conducido a un mejor desempeño de los estudiantes en los grupos experimentales donde se aplicó algún método de aprendizaje activo con respecto a los grupos con clases tradicionales, a menudo por un amplio margen. La satisfacción y confianza de los estudiantes, así como sus tasas de retención fueron notablemente altas (Freeman et al., 2014).
En el contexto de la educación de robótica industrial, la tecnología ofrece varios tipos de herramientas, incluidos los laboratorios virtuales y los sistemas dinámicos de construcción de modelos, integrando estos dos tipos de herramientas permiten a los estudiantes alternar entre medir y modelar y beneficiarse de la sinergia resultante (Fonseca y Freitas, 2018). Los laboratorios virtuales reducen el tiempo entre la medición y la evaluación de los datos, por lo que es posible que los estudiantes vean gráficos generados en tiempo real en respuesta a los experimentos que llevan a cabo. Los experimentos en simuladores permiten la integración de adquisición de datos con herramientas para el análisis de datos, modelado y cálculos, lo que permite al alumno utilizar modelos como puente entre la función matemática que reproduce el resultado y los conceptos físicos subyacentes que dan lugar a tales relaciones.
Estas experiencias positivas con el aprendizaje colaborativo, las tecnologías educativas y las posibilidades que ofrecen motivaron el desarrollo e implementación de un enfoque de aprendizaje activo basado en simulaciones 3D para un curso introductorio de Robótica industrial a nivel superior. En este entorno, pequeños equipos de estudiantes utilizan la visualización dinámica basada en la herramienta de simulación 3D desarrollada por los autores para tal fin como la principal ayuda para proporcionar apoyo para el aprendizaje de la teoría abordada. El objetivo principal del presente trabajo fue evaluar si la secuencia didáctica propuesta con un enfoque de aprendizaje activo basada en simulación 3D frente a una clase tradicional permite mejorar el desempeño académico de los estudiantes en un curso de ingeniería enfocado a la Robótica Industrial.
Planteamiento del problema
Bloom (1956) propuso una taxonomía para motivar el pensamiento de los estudiantes durante el aprendizaje e identificó tres dominios: el cognitivo (conocimiento), afectivo (actitudes) y psicomotor (habilidades). El dominio cognitivo abarca las habilidades y destrezas mentales y tiene seis categorías: conocimiento, compresión, aplicación, análisis, síntesis y evaluación. El dominio afectivo abarca las áreas de las emociones y sentimientos, entre las que tenemos, entusiasmo, apreciación y motivación, y tiene cinco categorías: interiorización de valores, organización, valoración, respuesta a fenómenos y recepción de fenómenos. Finalmente, el dominio psicomotor abarca actividades físicas, tiene siete categorías: origen, adaptación, respuesta abierta compleja, mecanismo, respuesta guiada, conjunto y percepción. Por su parte, Kolb (1985) presento un ciclo de aprendizaje conceptual que explora dos dimensiones: la “percepción” que significa obtener nueva información a través de una experiencia directa y concreta, o de una experiencia abstracta que puede ser obtenida a través de una lectura, una conferencia o mediante imágenes, y el segundo el “procesamiento” que significa dar sentido a las cosas. Estas experiencias concretas o abstractas, se transforman en conocimiento si las procesamos reflexionando y pensando acerca de ellas o a través de un proceso de investigación y experimentando de manera activa. Kolb señala que, para aprender, es necesario disponer de cuatro capacidades básicas: experiencia concreta; observación reflexiva; conceptualización abstracta y experimentación activa, ver figura 1.
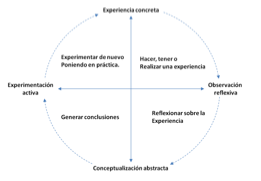
Fig. 1: Ciclo de aprendizaje de Kolb.
La idea básica de este método es la integración del aprendizaje abstracto y la solución de problemas concretos en un mismo ciclo de aprendizaje a partir de estas cuatro capacidades básicas que desarrolla un individuo. Este modelo se une perfectamente con el enfoque de aprendizaje activo. Es cierto que modelo de Kolb no se diseñó basado en un modelo de trabajo en equipo, pero al considerar el trabajo en equipo, potenciamos la metodología con otro elemento que es la interacción social sobradamente probada para el aprendizaje.
El aprendizaje activo ha recibido una atención considerable a lo largo de los últimos años, presentado como un cambio radical con respecto a la enseñanza tradicional (Prince, 2004). No existe una definición aceptada universalmente, se considera que es un enfoque que involucra a los estudiantes en el proceso de aprendizaje a través de actividades o debates en clase, en lugar de escuchar pasivamente al docente. Hace hincapié en el pensamiento de orden superior y, a menudo, implica el trabajo en grupo. El aprendizaje activo tiene entre sus principales características: (1) Es un enfoque centrado en el estudiante que pone al alumno directamente como el centro del proceso de enseñanza-aprendizaje, (2) permite que los estudiantes sean los principales protagonistas de su proceso de aprendizaje mediante la realización de actividades significativas y el pensamiento crítico sobre el que están haciendo, (3) es un método educativo muy atractivo porque motiva al alumno a participar activamente mediante el desarrollo de actividades prácticas, (4) los estudiantes trabajan en base a objetivos de aprendizaje, (5) permite aumentar la retención y compresión del conocimiento debido principalmente a que todo el esfuerzo de aprendizaje lo debe ejercer el propio estudiante, (6) los profesores asumen los roles de mentores y evaluadores del progreso de los estudiantes a lo largo de las actividades planteadas y (7) aprovechan una amplia gama de ayudas para captar y mantener la atención y motivación de los alumnos. Las intervenciones reportadas en la literatura de aprendizaje activo dentro del aula varían ampliamente en intensidad e implementación (Hernández-de-Menéndez, M., et al., 2019), e incluyen enfoques tan diversos como hojas de trabajo o tutoriales completados durante clase, uso de sistemas de respuesta personal con o sin instrucción entre pares, el aprendizaje basado en problemas donde se plantea un tema o problema que los estudiantes necesitan resolver o aprender, el Aprendizaje en base a proyectos que tiende a centrarse en la creación de un producto como meta, el aprendizaje colaborativo presenta énfasis en las interacciones de los estudiantes en lugar del aprendizaje como una actividad solitaria y el aprendizaje basado en la experiencia que se basa en cinco principios: (1) la experiencia es la base y el estímulo para el aprendizaje, (2) los alumnos construyen activamente su propia experiencia, (3) el aprendizaje es un proceso holístico, (4) el aprendizaje es social y culturalmente construido, y (5) el aprendizaje está influenciado por el contexto socioemocional en el que ocurre. Sin embargo, como lo pone en contexto Hartikainen, et al., (2019) existen pocos trabajos reportados en la literatura donde se realiza evaluaciones sobre la efectividad del aprendizaje activo en el desempeño académico de los estudiantes a nivel ingeniería. La mayoría de los estudios incluyen muchas actividades diferentes de aprendizaje activo donde a partir de un análisis cualitativo se solicitando a los estudiantes que evalúen lo que habían aprendido a través de encuestas y entrevistas, o mediante diseños transversales correlaciónales son la forma más popular de medir varios aspectos del aprendizaje de los estudiantes y el desarrollo de sus habilidades genéricas. Algunos estudios utilizaron métodos más objetivos, como cursos y calificaciones de exámenes y diseño de grupos de control para medir el desarrollo del aprendizaje relacionado con la materia. Solo pocos han utilizado pruebas previas y posteriores para estudiar los efectos del aprendizaje activo en el desempeño académico de los alumnos.
Por tal motivo, el presente estudio tiene por objetivo comparar dos métodos de enseñanza aplicados en un curso introductorio de Robótica Industrial que se imparte a nivel superior en carreras como Ingeniería Mecatrónica y Electrónica. En el primer método de enseñanza definido como método tradicional, el profesor utiliza presentaciones en PowerPoint y explicaciones orales para enseñar conceptos teóricos y resolver ejercicios (Grupo control). En el segundo método de enseñanza aplicada al grupo de estudio consiste de las siguientes etapas, inicialmente, se lleva a cabo un conjunto de sesiones donde el profesor utilizó el método tradicional para ir introduciendo los conceptos teóricos a través de la solución de ejercicios utilizando la herramienta de simulación 3D con el objetivo de que los alumnos conozcan la plataforma, en una segunda etapa los estudiantes comienzan con la resolución de un problema accediendo al material formativo disponible relacionado con el tema y la herramienta de simulación. Todos los alumnos se enfrentan a un conjunto de problemas parcialmente resueltos como formación práctica. En la tercera etapa, los estudiantes se distribuyen en grupos de trabajo, se organizan para discutir, definir y comprobar sus soluciones con base en la herramienta de simulación, la etapa finaliza con la validación de la solución bajo la supervisión del docente. En la última etapa, se presenta a cada grupo un problema de mayor grado de dificultad finalizando la sesión con la presentación de la solución desarrollada por cada grupo al restos de los equipos, de esta forma, los alumnos conocen los problemas realizados y se genera una retroalimentación global. Para evaluar la metodología propuesta los alumnos de ambos grupos realizan la misma evaluación con el fin de estudiar y analizar las diferencias entre la metodología utilizada con el grupo de control y con el grupo de estudio, ver figura 2.
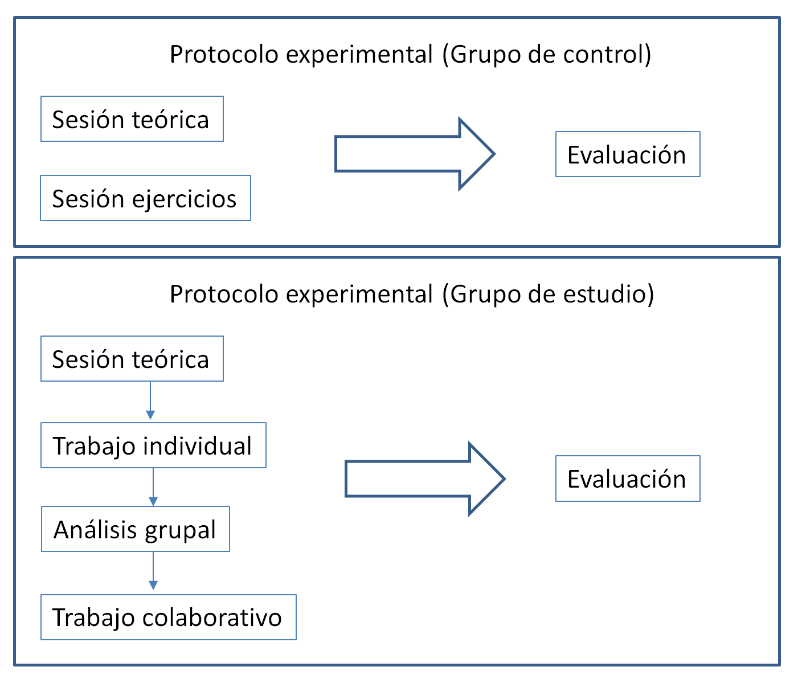
Fig. 2: Protocolo y grupos experimentales.
MATERIALES Y MÉTODOS
En un curso introductorio sobre la robótica industrial, uno de los principales temas que se estudian corresponde a obtener el modelo cinemático de diferentes configuraciones de robots industriales. En forma general, el tema de la cinemática se divide en dos problemas, la determinación de la cinemática directa y la determinación de la cinemática inversa (Corke, Jachimczyk & Pillat, 2011). Para el estudio realizado se consideró únicamente el problema de la cinemática directa debido a que los estudiantes consideran que tienen dificultad para conceptualizar y visualizar los temas referentes a marcos de referencia y aplicar la metodología de Denavith-Hartemberg.
El problema de la cinemática directa consiste en determinar la posición y orientación del cuerpo o elemento final de un robot manipulador tipo industrial con respecto a un sistema de referencia base cuando son conocidas las posiciones articulares y las dimensiones geométricas de los eslabones que integran el manipulador, se sugiere para mayor información sobre el tema consultar bibliografía especializada como la de Spong y Vidyasagar (2008).
Un ejercicio típico de cinemática directa, se resuelve a través de seguir la siguiente secuencia:
1. Fijar los sistemas de referencia para todas las articulaciones y puntos del manipulador que lo requieran.
2. Calcular los parámetros Denavith-Hartemberg para cada articulación.
3. Calcular la matriz de transformación homogénea para cada par de articulaciones vecinas.
4. Multiplicar las matrices de transformación homogéneas obtenidas en el paso anterior para obtener la posición de cada articulación y del efector final con respecto a la base del manipulador.
Para abordar este tema con apoyo de tecnología educativa, los autores desarrollaron una aplicación de simulación 3D que se basa en la librería Simscape Multibody del programa de MatlabTM/SimulinkTM. La librería proporciona un entorno para la simulación de sistemas mecánicos que permite definir las restricciones mecánicas, el tipo de unión entre los cuerpos rígidos, los elementos de fuerza y sensores que proporcionan el estado de las variables de interés. Además, es posible importar un sistema mecánico completo realizado en algún programa de diseño CAD; en consecuencia, se puede generar simulaciones 3D y visualizar el comportamiento dinámico del modelo. La plataforma ha sido desarrollada por los autores con el objetivo de proveer al profesor de una herramienta de ayuda que le permita explicar conceptos teóricos relacionados con la robótica industrial, en particular, el problema de la cinemática directa, además la plataforma permite al estudiante validar que las diferentes etapas del procedimiento fueron realizadas correctamente.
El desarrollo de la plataforma educativa inicia con el modelado de las configuraciones de robots manipuladores industriales utilizando el programa de Solidworks™. Posteriormente, las herramientas de la biblioteca Simscape Multibody se utilizan para convertir el modelo CAD en archivos STL y XML, que contienen los datos sobre las articulaciones, la información topológica, y las propiedades físicas del robot. A continuación, se importa el archivo XML al entorno de Matlab/Simulink™ para crear el modelo virtual. La figura 3 muestra un ejemplo del modelo mecánico de un robot de 4 grados de libertad (GDL), mediante los bloques de la librería de Simscape Multibody.
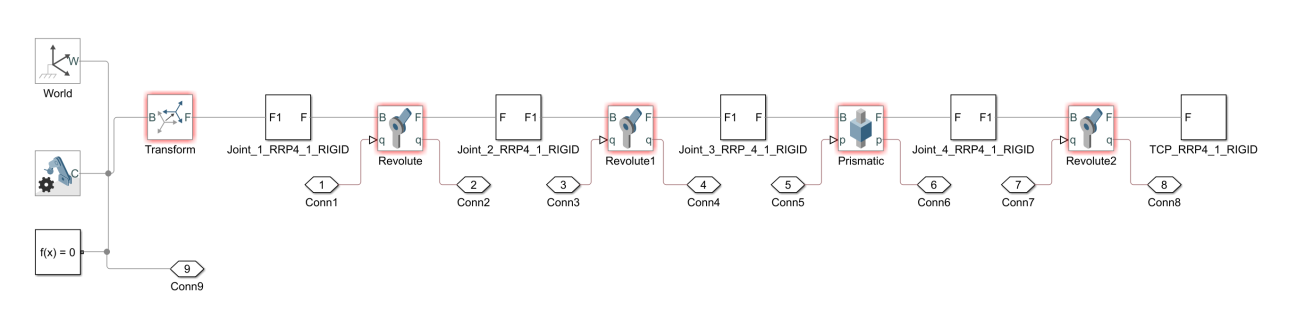
Fig. 3: Robot de 4 GDL y su representación en bloques utilizando la librería SimMechanics.
Posteriormente, con las herramientas que ofrece el programa Matlab/Simulink™, el modelo que se proporciona al alumno se configura con tres secciones, ver figura 4. En la sección de parámetros de entrada, el usuario puede modificar a través de los bloques deslizantes el valor de la posición y orientación de cada uno de los grados de libertad que integran el robot manipulador, la segunda sección corresponde con la cinemática directa, aquí el usuario puede modificar los parámetros cinemáticos y en la sección de visualización de resultados, el usuario puede visualizar dinámicamente la posición y la orientación del efector final del robot.
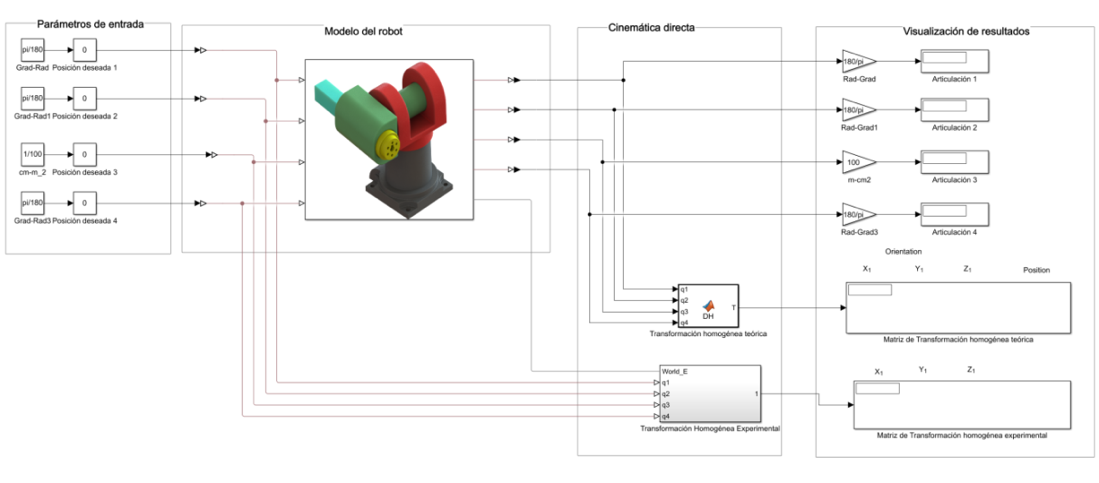
Fig. 4: Bloques de la plataforma en SimMechanics™
En particular, la sección cinemática directa contiene los bloques correspondientes al análisis cinemático, con dos opciones, la primera corresponde al bloque denominado Transformación homogénea teórica, en ella a través de programar en lenguaje de MATLABTM se coloca la matriz de transformación homogénea obtenida en el análisis teórico, dicho bloque permite al estudiante validar el paso 3 y 4 del cálculo de la cinemática directa. El segundo bloque de esta sección denominado Transformación homogénea Experimental, se desarrolló por parte de los autores utilizando de forma novedosa las herramientas que ofrece la librería de Simscape MultibodyTM, dentro de esta sección se proporcionan bloques de transformación que se muestran en la figura 5, cada bloque define la transformación de traslación y rotación del marco de referencia del eslabón i al marco de referencia del eslabón i-1 usando los parámetros de Denavit-Hartemberg para resolver el problema de cinemática directa correspondiente a los pasos 1 y 2 previamente descritos en el proceso de solución (Corke, Jachimczyk & Pillat, 2011).
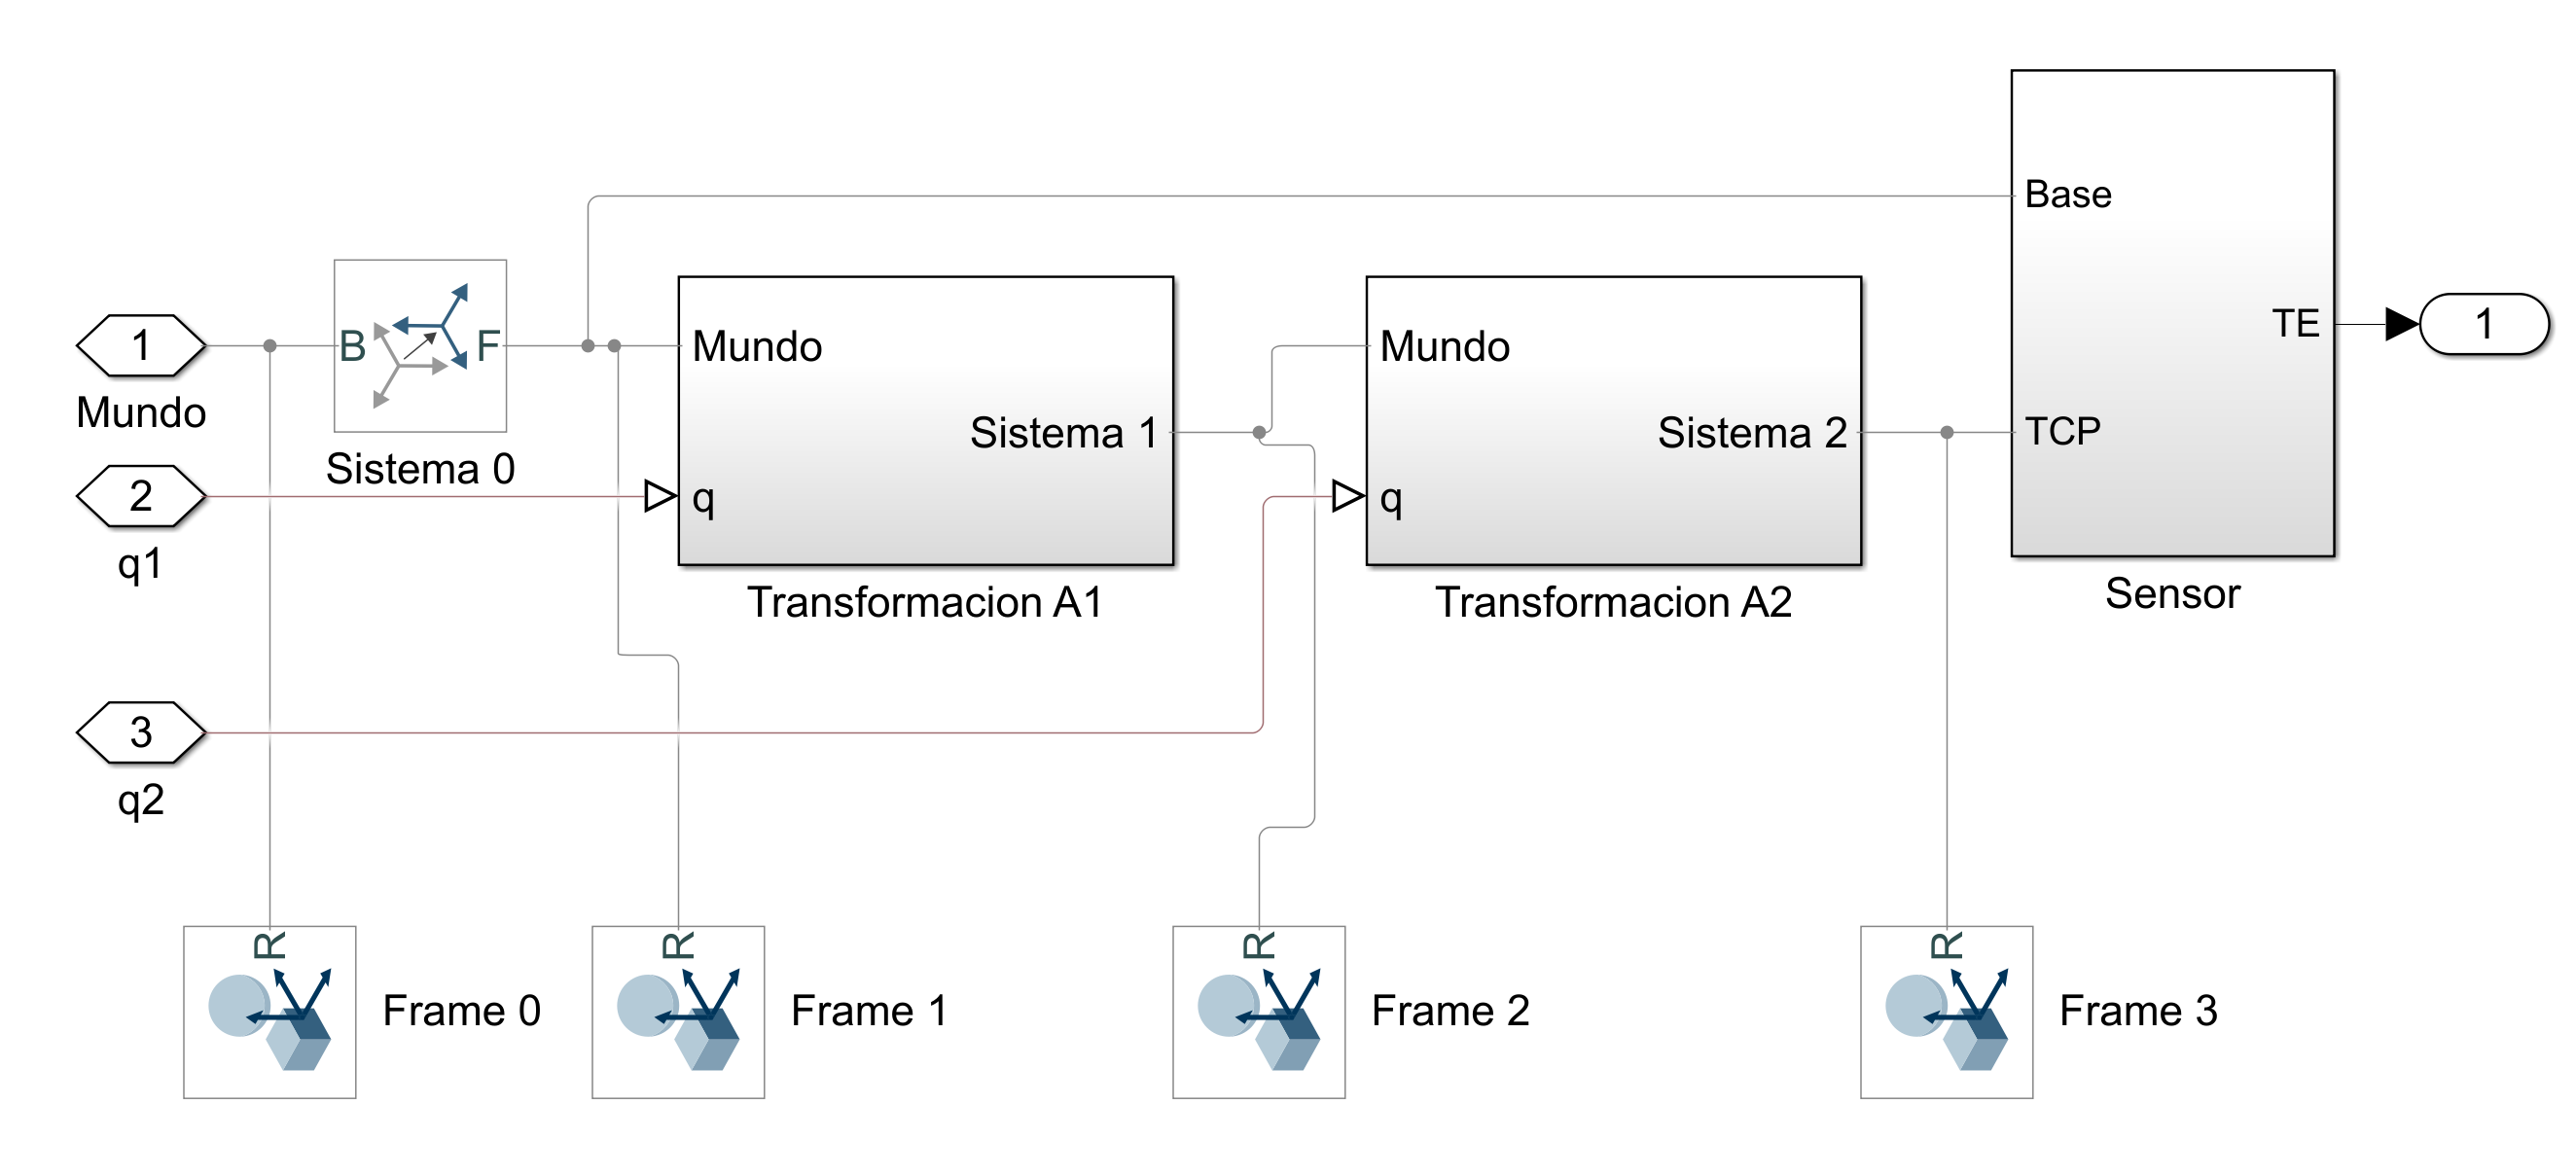
Fig. 5: Bloque de Transformación homogénea experimental.
Por ejemplo, el interior del bloque Transformación A1 se muestra en la figura 6, define las transformaciones de traslación y rotación desde el marco de referencia del eslabón 1 al marco de referencia del eslabón 0, el usuario tiene que seleccionar cuatro bloques que definen los parámetros cinemáticos obtenidos analíticamente y establecer los valores obtenidos en la etapa teórica, uno de ellos es variable y los otros son constantes, en este paso el usuario selecciona y conecta los bloques correctos para la transformación homogénea correspondiente. Utilizando el bloque de sensor mostrado en la figura 5, las matrices de transformación homogéneas se obtienen automáticamente a partir de estos parámetros introducidos por el usuario.
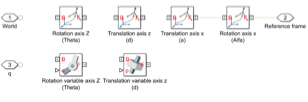
Fig. 6: Bloques de Transformación Ai
La plataforma permite al usuario mejorar su capacidad para asignar los sistemas de referencia de los robots utilizando los parámetros cinemáticos calculados teóricamente. Con esta herramienta, el usuario puede detectar omisiones o errores al interpretar las reglas del método en su proceso de solución, ya que el usuario puede ver el marco de referencia y el movimiento del robot en tiempo real cuando modificar los valores de los parámetros en el modelo a través de una interfaz gráfica que se muestra en la figura 7.
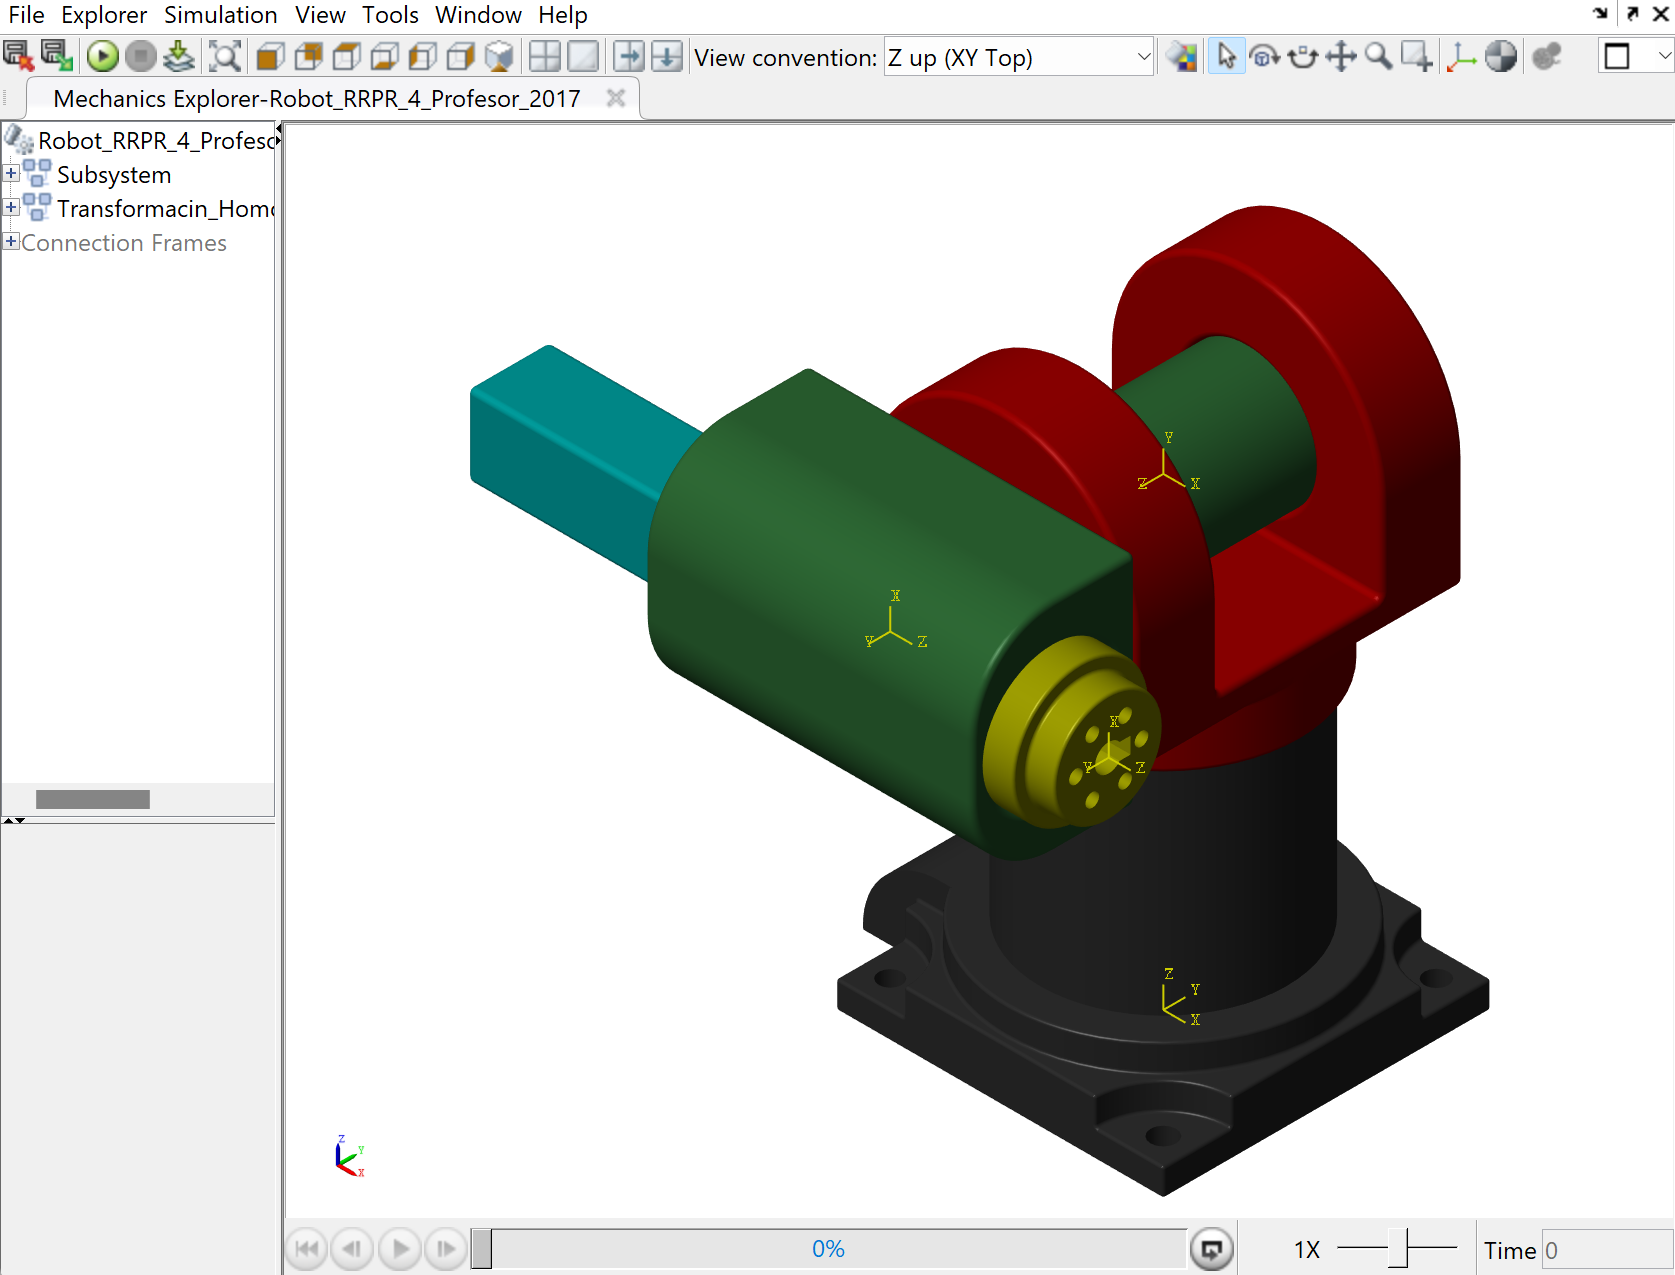
Fig. 7: Interfaz gráfica de salida de la simulación.
RESULTADOS Y DISCUSIÓN
Los alumnos de ambos grupos realizan la misma evaluación con el fin de estudiar y analizar las diferencias entre la metodología utilizada con el grupo de control y con el grupo de estudio, se solicita desarrollar el análisis teórico a partir de un ejercicio propuesto. El estudio realizado como resultado final, refuerza la suposición de que el conocimiento a través del enfoque de aprendizaje activo y el uso de la plataforma de simulación permite mejorar el desempeño académico de los estudiantes; en este caso particular, los estudiantes son evaluados a través de un ejercicio en el que deben obtener la cinemática directa de un manipulador de 5 grados de libertad, siendo un ejercicio nada trivial.
Para el estudio se consideró que los grupos de control y de estudio presentaran características similares, los estudiantes evaluados tomaban por primera ocasión el curso y se verificó que estadísticamente no existiera diferencia significativa en el rendimiento académico previo entre ellos. Se realiza una comparación de los resultados obtenidos por los estudiantes a través de un análisis estadístico utilizando la prueba t de Student con un 95% de confiabilidad. La figura 8 muestra la gráfica de caja y bigotes de los puntos obtenidos en la evaluación teórica del grupo de estudio y de control. Se realizó la prueba t entre las calificaciones de ambos grupos experimentales para determinar si existen diferencias estadísticamente significativas. Los participantes del grupo de control obtuvieron una media de 66 (escala de evaluación de 0 a 100) con una desviación estándar de 9.6. Por otro lado, se obtuvieron resultados más altos por el grupo de estudio que utilizan la plataforma educativa con una media de 84 y una desviación estándar de 5.2. El valor p de la prueba t es 0.008; por tanto, la diferencia entre la media de los grupos es estadísticamente significativa en el desempeño de los estudiantes (t=2.92, p <0,05).
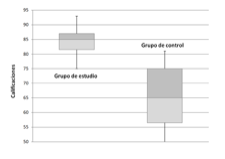
Fig. 8: Puntuaciones obtenidas en la evaluación teórica de los estudiantes.
CONCLUSIÓN
El desafío que enfrentan los profesores para la enseñanza de temas relacionados con la robótica industrial es lograr que los estudiantes comprendan conceptos teóricos complejos y abstractos para aplicarlos en la resolución de problemas. En la literatura especializada existen diferentes propuestas en las cuales se ha concluido que el uso de simulaciones 3D permite aumentar el interés de los estudiantes y mejorar su aprendizaje. Sin embargo, la gran mayoría de estas herramientas no son utilizadas bajo una secuencia didáctica que permita aplicar el enfoque de aprendizaje activo.
En consecuencia, en este trabajo, los autores presentan una propuesta metodológica basada en aprendizaje activo utilizando el enfoque de aprendizaje basado en problemas y aprendizaje colaborativo con ayuda de la plataforma educativa desarrollada para tal fin que permita a los alumnos comprender temas relacionados a la robótica industrial. Desde el punto de vista de los autores con base en los resultados obtenidos utilizando el enfoque de aprendizaje activo basado en simulaciones 3D, se refuerza el conocimiento, aumentado la motivación y el desempeño académico de los estudiantes de manera significativa.
REFERENCIAS
Bloom, B.S., (1956). Taxonomy of educational objectives: The classification of education goals by a committee of college and university examiners. David McKay.
Corke, P. I., Jachimczyk, W., & Pillat, R. (2011). Robotics, vision and control: fundamental algorithms in MATLAB (Vol. 73, p. 2). Berlin: Springer.
Christie, M., & De Graaff, E. (2017). The philosophical and pedagogical underpinnings of Active Learning in Engineering Education. European Journal of Engineering Education, 42(1), 5-16, DOI: 10.1080/03043797.2016.1254160
Dewey, J., (1938). Experience and Education. New York: Collier Books.
De Graaff, E., & Christensen, H. P., (2004). Theme issue on active learning in engineering education. European Journal of Engineering Education, 29(4), 461-463. DOI: 10.1080/03043790410001716310.
Fonseca Ferreira, N. M., & Freitas, E. D. (2018). Computer applications for education on industrial robotic systems. Computer Applications in Engineering Education, 26(5), 1186-1194. DOI: 10.1002/cae.21982.
Freeman, S., Eddy, S. L., McDonough, M., Smith, M. K., Okoroafor, N., Jordt, H., & Wenderoth, M. P. (2014). Active learning increases student performance in science, engineering, and mathematics. Proceedings of the national academy of sciences, 111(23), 8410-8415. DOI: /10.1073/pnas.1319030111
Hartikainen, S., Rintala, H., Pylväs, L., & Nokelainen, P. (2019). The concept of active learning and the measurement of learning outcomes: A review of research in engineering higher education. Education Sciences, 9(4), 276. DOI: 10.3390/educsci9040276
Hernández-de-Menéndez, M., Vallejo Guevara, A., Tudón Martínez, J. C., Hernández Alcántara, D., & Morales-Menendez, R. (2019). Active learning in engineering education. A review of fundamentals, best practices and experiences. International Journal on Interactive Design and Manufacturing (IJIDeM), 13, 909-922. DOI: 10.1007/s12008-019-00557-8
Kolb, D., (1985). Learning styles inventory. Power 2 2 Matrix 267.
Lacuesta, R., Palacios, G., & Fernández, L. (2009). Active learning through problem based learning methodology in engineering education. In 2009 39th IEEE Frontiers in Education Conference (pp. 1-6). DOI: 10.1109/FIE.2009.5350502
Prince, M. (2004). Does active learning work? A review of the research. Journal of engineering education, 93(3), 223-231. DOI: 10.1002/j.2168-9830.2004.tb00809.x
Spong, M. W., & Vidyasagar, M. (2008). Robot dynamics and control. John Wiley & Sons.
Walters, B., Potetz, J., & Fedesco, H. N. (2017). Simulations in the classroom: An innovative active learning experience. Clinical Simulation in Nursing, 13(12), 609-615. DOI: 10.1016/j.ecns.2017.07.009